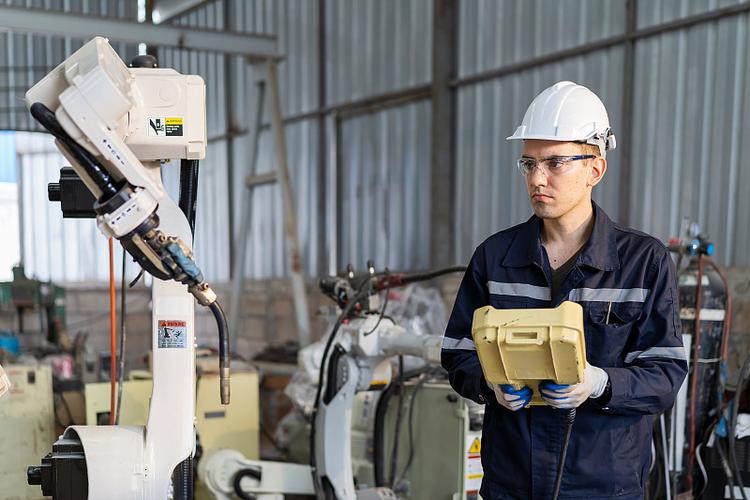
男技术工人在工厂与控制自动机器人手臂系统焊接 通信与自动控制技术研究
摘要:随着工业4.0的推进,自动机器人手臂在焊接领域的应用日益广泛。本文以男技术工人在工厂中控制自动机器人手臂系统焊接为背景,探讨了通信与自动控制技术的研究进展。通过分析当前技术现状,提出了基于工业以太网和现场总线的通信架构,以及自适应控制策略在焊接机器人中的应用。研究表明,可靠通信与智能控制是提高焊接质量和生产效率的关键。
关键词:自动机器人手臂;焊接;通信技术;自动控制;工业以太网;男技术工人
1. 引言
在现代制造业中,焊接作为重要的连接工艺,其自动化水平直接影响产品质量和生产效率。男技术工人作为工厂现场的操作与监控者,需要与自动机器人手臂系统协同工作。而实现高效协同的核心在于通信与自动控制技术的支撑。本文将从应用场景出发,研究通信与自动控制技术在焊接机器人系统中的关键问题。
2. 自动机器人手臂焊接系统概述
自动机器人手臂焊接系统通常由机器人本体、焊接电源、送丝机构、传感器以及控制系统组成。男技术工人通过示教器或上位机对机器人进行编程和监控。在焊接过程中,机器人需要实时接收焊接参数指令,并反馈位置、电流、电压等状态信息。因此,通信系统必须保证高实时性和可靠性。
3. 通信技术研究
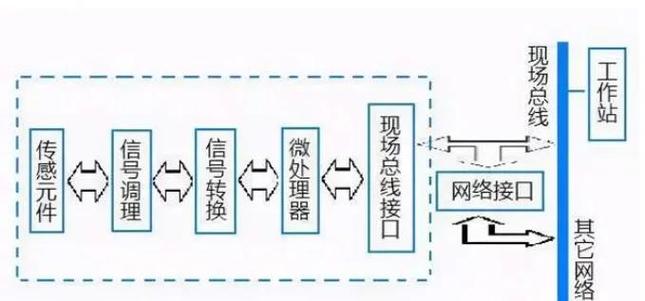
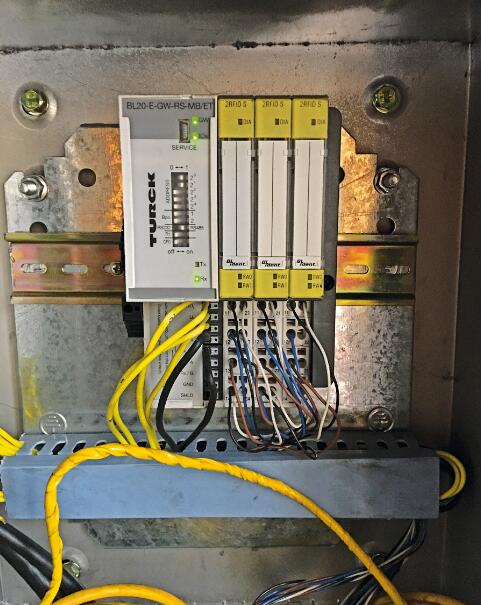
工厂环境下,焊接机器人通信主要采用工业以太网和现场总线技术。工业以太网如PROFINET、EtherCAT具有带宽高、实时性好的特点,适用于多机器人协同和视觉数据传门。现场总线如DeviceNet、CANopen则成本较低,适合简单控制。男技术工人在操作台可通过网络实时监控焊接状态,通信协议的选择需综合考虑实时性、兼容性和抗干扰能力。
4. 自动控制技术研究
焊接过程具有非线性、时变和强耦合特性,对控制精度要求高。自动控制技术包括轨迹规划、焊缝跟踪和参数自适应控制。通过激光视觉传感器获取焊缝位置,采用PID或模糊控制算法调整机器人末端执行器姿态。在焊接参数控制方面,基于神经网络的智能控制可根据材料厚度和接头形式自动调整电流电压,减少飞溅和气孔。
5. 系统集成与工人操作
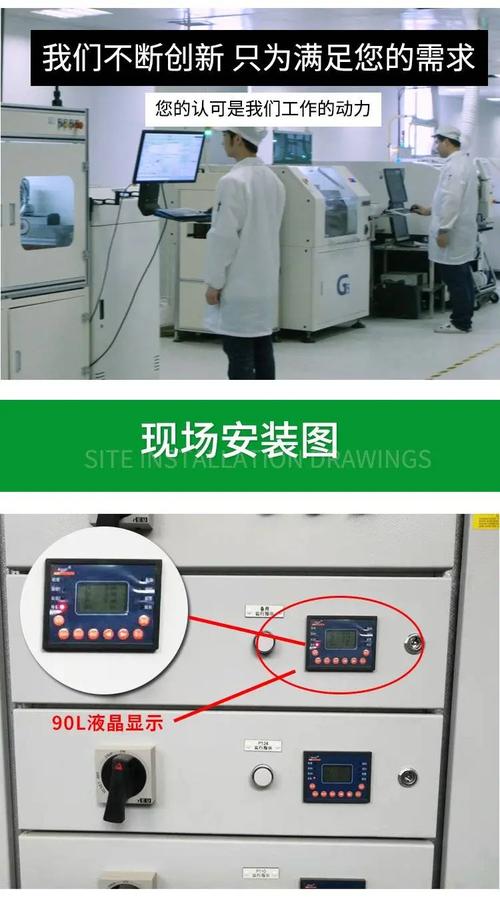
男技术工人需通过人机界面(HMI)与系统交互。HMI集成通信控制与焊接参数管理,工人可一键切换程序、查看生产数据并处理报警。安全通信协议如PROFIsafe确保工人在机器人工作区域内的人身安全。系统还支持远程诊断,通过OPC UA协议将数据上传至工厂云平台,方便技术人员分析优化。
6. 结论
通信与自动控制技术是男技术工人操作自动机器人手臂焊接系统的关键。本文的工业以太网与现场总线架构及自适应控制策略,能够提高焊接质量和生产效率。未来可进一步研究基于5G的无线通信与边缘计算,以支持更灵活的混线生产。
如若转载,请注明出处:http://www.haigte.com/product/36.html
更新时间:2026-10-30 01:59:50