通信与自动控制技术研究开题报告
一、研究背景与意义
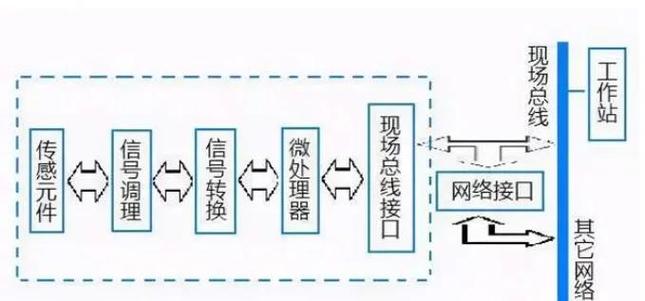
随着信息技术的飞速发展,通信与自动控制技术已成为现代工业、国防和国民经济各领域的关键支撑。通信技术实现了信息的高效、可靠传输,而自动控制技术则赋予系统智能化、自主化的运行能力。二者的深度融合催生了工业物联网、智能电网、无人系统等新兴应用,对控制系统的实时性、可靠性和安全性提出了更高要求。当前,网络化控制系统在带宽受限、时延抖动、丢包等非理想通信条件下的性能优化仍是亟待解决的难题。因此,开展通信与自动控制技术的交叉研究,探索通信约束下的控制策略设计与优化方法,具有重要的理论价值和工程应用意义。本研究旨在揭示通信特性对控制系统性能的影响机理,提出适应通信约束的控制算法,为复杂网络环境下的系统设计提供理论和技术支撑。
二、国内外研究现状
在通信与自动控制交叉领域,国内外学者已取得丰富成果。国外方面,网络化控制系统的稳定性分析与控制器设计是研究热点,学者们针对时延、丢包等问题提出了多种补偿与鲁棒控制方法;事件触发控制机制通过减少通信次数有效降低了网络负载,成为近年来的重要方向。国内方面,在工业互联网、智能交通等应用驱动下,相关研究进展迅速,学者们在通信协议与控制的协同设计、基于数据驱动的控制方法等方面取得了显著成果。现有研究多假设通信环境相对理想,对于复杂时变信道、资源受限等实际约束下的控制性能保障仍显不足,且通信与控制的联合优化框架尚不完善。
三、研究目标与内容
本研究目标是设计面向非理想通信环境的自动控制策略,提升系统在时延、丢包和带宽约束下的稳定性和性能。具体研究内容包括:(1)建立通信约束下的控制系统模型,分析时延和丢包对系统稳定性的影响机理;(2)设计基于事件触发机制的控制算法,在保证控制性能的前提下降低通信资源消耗;(3)研究通信与控制联合优化方法,提出资源分配与控制器协同设计策略;(4)通过仿真实验验证所提方法的有效性和优越性。
四、研究方法与技术路线
本研究采用理论分析、数值仿真与实验验证相结合的方法。基于控制理论和通信网络理论建立系统模型;运用Lyapunov稳定性理论设计控制器并分析稳定性条件;然后,采用凸优化、动态规划等数学工具求解联合优化问题;在MATLAB/Simulink平台搭建仿真环境,对比分析不同通信条件下的控制性能。技术路线遵循“模型建立—机理分析—算法设计—仿真验证”的逻辑顺序,层层递进,确保研究的系统性和完整性。
五、预期成果与创新点
预期成果包括:提出一种适应非理想通信环境的鲁棒控制算法,形成通信与控制联合优化设计方案,发表学术论文1-2篇,完成仿真验证平台搭建。创新点主要体现在:(1)针对复杂时变信道提出自适应事件触发控制机制,兼顾控制性能与通信效率;(2)构建通信资源与控制器参数的联合优化框架,实现系统整体性能的提升。
六、研究进度安排
第一阶段(第1-2月):文献调研,完成开题报告和系统建模;第二阶段(第3-4月):完成稳定性分析与控制算法设计;第三阶段(第5-6月):进行联合优化方法研究与仿真实验;第四阶段(第7-8月):整理研究成果,撰写论文和结题报告。
七、参考文献
[1] 王飞跃. 网络化控制系统研究进展. 自动化学报, 2019.
[2] Zhang L, et al. Event-triggered control for networked systems: A survey. IEEE Transactions on Industrial Informatics, 2020.
[3] 李少远. 通信约束下的控制与优化. 控制理论与应用, 2021.
[4] 陈杰. 自动控制原理. 北京: 科学出版社, 2018.
[5] Hespanha J P, et al. A survey of recent results in networked control systems. Proceedings of the IEEE, 2007.
如若转载,请注明出处:http://www.haigte.com/product/33.html
更新时间:2026-10-30 20:43:47