通信与自动控制技术研究 智能驾驶系统群体协同的底层支撑
一、引言
在智能驾驶与机器人系统的高速演进中,芯片、激光雷达、通信、算法与控制等领域的长足进展构成了关键支撑。其中,通信与自动控制技术作为连接感知、决策与执行的“神经与筋骨”,正在从单机智能走向群体协同,成为系统整体性能提升的核心变量。
二、通信技术:从车载总线到车路云一体化
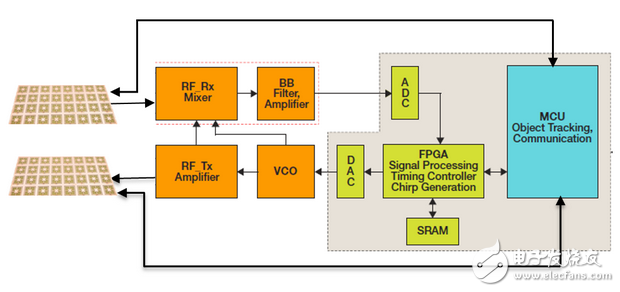
现代智能系统对通信提出了高带宽、低时延、高可靠的多重需求。车载以太网、CAN FD等总线技术保障了域控制器与传感器之间的实时数据交互;5G/V2X技术则将通信范围从车内延伸至车路云协同,支持车辆与路侧单元、云端平台之间的毫秒级信息交换。在群体智能场景中,分布式通信拓扑与时间敏感网络(TSN)的结合,使得多智能体之间的状态同步与任务协调成为可能,为协同决策与编队控制奠定了基础。
三、自动控制技术:从单回路调节到多智能体协同
自动控制技术经历了从经典PID控制到模型预测控制(MPC)、自适应控制与学习控制的发展。在智能驾驶场景下,横向与纵向控制需要在复杂工况下保持高精度跟踪,MPC凭借对约束条件的显式处理能力成为主流方案。更为前沿的是,多智能体协同控制理论研究分布式一致性、编队保持与任务分配等问题,使多个无人平台能够在通信约束下实现协同运动。控制算法与通信协议的联合设计(即通信-控制一体化)正成为提升系统鲁棒性的重要方向。
四、通信与控制的深度融合:关键技术挑战
通信时延、丢包与拓扑变化直接影响控制系统的稳定性与性能。通信-控制协同设计通过联合优化采样周期、通信调度与控制增益,在有限通信资源下保障闭环系统的稳定裕度。事件触发控制、量化通信与分布式观测器等技术有效的降低了通信负担。安全隐患不容忽视:通信链路的攻击可能导致控制指令被篡改,因此需要在控制层引入弹性与容错机制。
五、应用前景与研究趋势
在车路云一体化架构下,通信与自动控制技术的融合将推动智能交通系统从单车智能向系统智能跃迁。未来研究重点包括:面向确定性的工业级无线通信与控制的联合优化、基于数字孪生的控制策略在线验证、以及面向大规模多智能体系统的可扩展分布式控制架构。可以预见,通信与自动控制技术的协同进步,将持续为智能驾驶及相关产业提供坚实的底层支撑。
如若转载,请注明出处:http://www.haigte.com/product/24.html
更新时间:2026-10-30 05:18:06